

时间:2026/11/16
点击:19
评分:10 分

在人形机器人、协作机器人等产业快速发展的背景下,关节位置检测与运动控制对芯片的精度、可靠性和系统集成能力提出了更高要求。
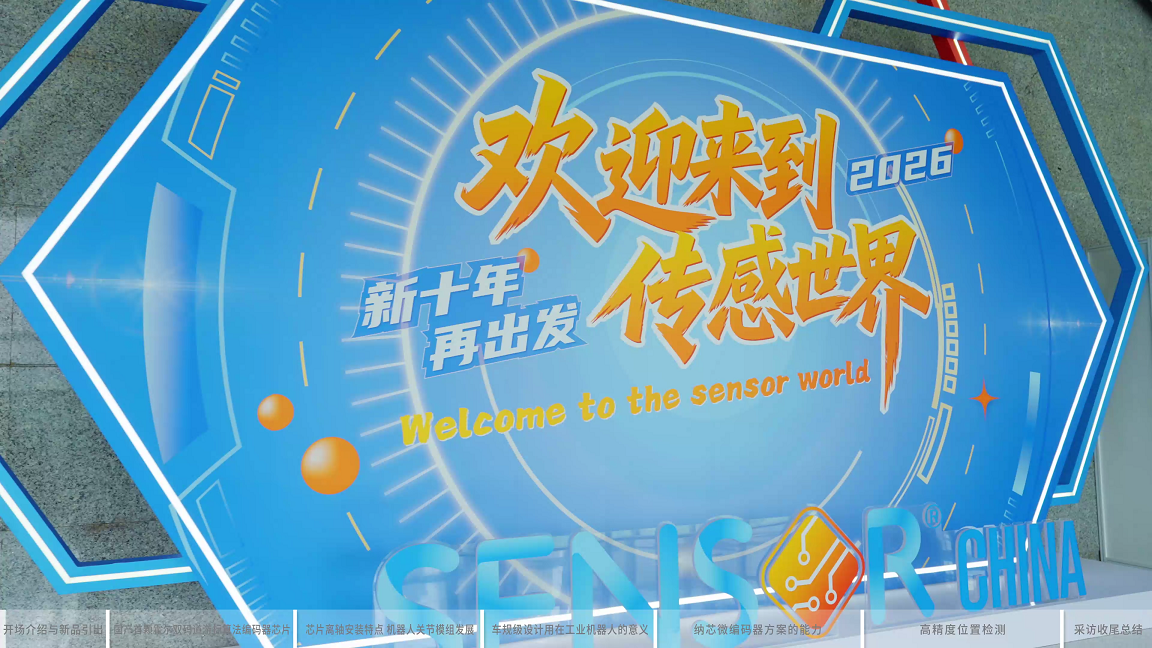
在 SENSOR CHINA 2026 期间,中国工控网采访纳芯微技术市场经理陈旭骅,围绕机器人高精度位置检测技术与芯片解决方案展开交流。
采访中,陈旭骅重点介绍了纳芯微最新推出的 NSM350x 霍尔双码道游标算法磁编码器与 MT6901 电涡流编码器,分享两种技术路线的工作原理、性能特点及应用场景,并进一步探讨离轴安装、车规级可靠性设计等技术方向如何满足机器人关节的多样化需求。
在人形机器人、协作机器人等产业快速发展的背景下,关节位置检测与运动控制对芯片的精 >>

9月11日-13日,2024年中国(上海)国际传感器技术与应用展览会(即:Sensor China)在上海 >>

PCIM Asia:纳芯微半导体解决方案助力工控系统创新
