总数:188 | 当前第7/19页 首页 上一页 1 2 3 4 5 6 7 8 9 10 下一页 尾页
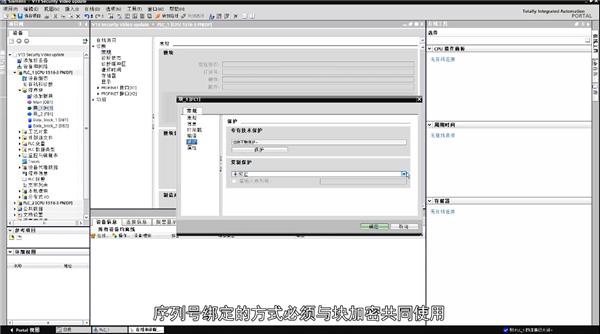
TIA博途.探索之旅11_security

在设备开发和项目实施过程中,知识产权越来越重要,在TIA博途软件中,充分考虑了加密保护,加密范围包括程序块以及数据块。创新的S7-1500控制器还支持块绑定的功能,就是程序块可以与CPU序列号或者存储卡序列号绑定。经过绑定的程序只能在特定的硬件下工作。除了加密,本集视频还将介绍访问授权的相关内容。


  1. 2014/8/19
  2. 人气(11444)
  3. 星级(9)
  4. 评论(1)
施耐德GTU高级图形触摸屏

GTU高级图形触摸屏精彩屏幕,创新设计· 高精度真彩显示,最高至1600万色· 支持多点触摸功能,像只能收集一样浏览画面· 模块化分离设计· 前置USB端口,IP66保护允许客户在不打开柜门的情况下维护触摸屏程序· 防脱落设计以及内线的紧固件使得安装更简单全面防护,坚固可靠· 适用于0oC-60oC宽温环境· 隔离的RS485串口,可应用在更复杂的接地环境下· 外壳全铝制封装,前面板IP67防护,铸就坚固屏幕巨量存储,即插即用· 外部数据存储可以最大扩展至64G· 双可插拔存储模块,易于备份系统数据强大网络,维护方便· 双以太网设计,分离IT通讯数据流和PLC通讯数据流,真正实现数据安全· 方便的应用程序诊断,GTU可以借助Web gate或者手机/Pad等工具远程诊断客户端故障· 归功于内置的自动调整功能,只需要编辑一个应用程序去匹配所有的屏幕尺寸和精度· Open型GTU允许客户讲VJD和IDS安装在一起,数据库可以无缝对接

  1. 2014/7/15
  2. 人气(5698)
  3. 星级(10)
  4. 评论(0)
SEE Project Manager LT 实现电气项目文件及数据的管理更加方便

“SEE Project Manager LT” 是一个管理电气项目文件及数据的软件。这种协同的方式可以将存储在服务器上的电气项目及文档资料进行共享,同时有效管理其生命周期。它易于使用且部署简单,非常适合用于那些寻求快速投资回报的公司。

  1. 2014/5/7
  2. 人气(4975)
  3. 星级(10)
  4. 评论(0)
西门子STEP7 Clock Memory 时钟存储器

使用Clock Memory 时钟存储器,为STEP7编程提供7个频率1:1方波脉冲信号!

  1. 2014/3/3
  2. 人气(13020)
  3. 星级(10)
  4. 评论(0)
第十章:系统辨识(6)

最优线性预测与滤波的基本方程    12.1 维纳滤波    12.2 卡尔曼滤波问题的提法    12.3 离散系统卡尔曼最优预测基本方程的推导    12.4 离散系统卡尔曼最优滤波基本方程的推导    12.5 连续系统卡尔曼滤波基本方程的推导    12.6 系统噪声与观测噪声相关的卡尔曼滤波    12.7 具有输入信号的卡尔曼滤波    12.8 有色噪声情况下的卡尔曼滤波    12.9 滤波的稳定性概念和滤波的发散问题    12.10 卡尔曼滤波应用实例  在四十年代初,维纳提出最优线性滤波,称为维纳滤波。这是在信号和干扰都表示为有理谱密度的情况下,找出最优滤波器,使得实际输出与希望输出之间的均方误差最小。维纳滤波问题的关键是导出维纳-霍夫方程,解这一积分方程可得最优滤波器的脉冲过渡函数,从脉冲过渡函数可得滤波器的传递函数。通常,解维纳-霍夫积分方程是很困难的,即使对少数情况能得到解析解,但在工程上往往难以实现。特别对于非平稳过程,维纳滤波问题变得更为复杂。在1960年左右,卡尔曼提出了在数学结构上比较简单的最优线性滤波方法,实质上这是一种数据处理方法。维纳滤波属于整段滤波,即把整个一段时间内所获得的测量数据存储起来,然后同时处理全部数据,估计出系统状态。卡尔曼滤波是递推滤波,由递推方程随时间给出新的状态估计。因此对计算机来说,卡尔曼滤波的计算量和存储量大为减少,从而比较容易满足实时计算的要求。因而卡尔曼滤波在工程实践中迅速得到广泛应用。

  1. 2014/2/2
  2. 人气(5882)
  3. 星级(10)
  4. 评论(0)
数据采集导出

数据采集导出具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 具体数据导入介绍请参考官网 http://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.comhttp://www.xinje.com ,《触摸屏 ,《触摸屏 ,《触摸屏 ,《触摸屏 ,《触摸屏 TouchWinTouchWin TouchWin TouchWin编辑软件用户手册( 编辑软件用户手册( 2011 -12 -21 更新)》 更新)》 更新)》 。操作说明1. 添加数据采集导出部件,设置及路径;2. 添加数据输入、显示按钮,设置被采 集值控制添加数据输入、显示按钮,设置被采 集值控制添加数据输入、显示按钮,设置被采 集值控制添加数据输入、显示按钮,设置被采 集值控制添加数据输入、显示按钮,设置被采 集值控制添加数据输入、显示按钮,设置被采 集值控制集信息,数据显示导出进度;3. 添加数据表格,显示采集信息;注释数据采集导出 存储容量设置采集导出数据信息的总;占用寄 存储容量设置采集导出数据信息的总;占用寄 存储容量设置采集导出数据信息的总;占用寄 存器总数 =每条数据采集导出信息 *总数据 n;每条数据采集导出信息占用寄存 ;每条数据采集导出信息占用寄存 ;每条数据采集导出信息占用寄存 器数 =采集对象( m个) + 时间(年月日分秒 6个寄存器); 个寄存器); 设备号置为 设备号置为 0, 在 V2.c.6V2.c.6 V2.c.6版本中设置为 1;


  1. 2014/1/16
  2. 人气(3391)
  3. 星级(10)
  4. 评论(0)
第十章:最优线性预测与滤波的基本方法(4)

最优线性预测与滤波的基本方程    12.1 维纳滤波    12.2 卡尔曼滤波问题的提法    12.3 离散系统卡尔曼最优预测基本方程的推导    12.4 离散系统卡尔曼最优滤波基本方程的推导    12.5 连续系统卡尔曼滤波基本方程的推导    12.6 系统噪声与观测噪声相关的卡尔曼滤波    12.7 具有输入信号的卡尔曼滤波    12.8 有色噪声情况下的卡尔曼滤波    12.9 滤波的稳定性概念和滤波的发散问题    12.10 卡尔曼滤波应用实例  在四十年代初,维纳提出最优线性滤波,称为维纳滤波。这是在信号和干扰都表示为有理谱密度的情况下,找出最优滤波器,使得实际输出与希望输出之间的均方误差最小。维纳滤波问题的关键是导出维纳-霍夫方程,解这一积分方程可得最优滤波器的脉冲过渡函数,从脉冲过渡函数可得滤波器的传递函数。通常,解维纳-霍夫积分方程是很困难的,即使对少数情况能得到解析解,但在工程上往往难以实现。特别对于非平稳过程,维纳滤波问题变得更为复杂。在1960年左右,卡尔曼提出了在数学结构上比较简单的最优线性滤波方法,实质上这是一种数据处理方法。维纳滤波属于整段滤波,即把整个一段时间内所获得的测量数据存储起来,然后同时处理全部数据,估计出系统状态。卡尔曼滤波是递推滤波,由递推方程随时间给出新的状态估计。因此对计算机来说,卡尔曼滤波的计算量和存储量大为减少,从而比较容易满足实时计算的要求。因而卡尔曼滤波在工程实践中迅速得到广泛应用。

  1. 2014/1/14
  2. 人气(5990)
  3. 星级(10)
  4. 评论(0)
第十章:最优线性预测与滤波的基本方法(5)
最优线性预测与滤波的基本方程 12.1 维纳滤波 12.2 卡尔曼滤波问题的提法 12.3 离散系统卡尔曼最优预测基本方程的推导 12.4 离散系统卡尔曼最优滤波基本方程的推导 12.5 连续系统卡尔曼滤波基本方程的推导 12.6 系统噪声与观测噪声相关的卡尔曼滤波 12.7 具有输入信号的卡尔曼滤波 12.8 有色噪声情况下的卡尔曼滤波 12.9 滤波的稳定性概念和滤波的发散问题 12.10 卡尔曼滤波应用实例 在四十年代初,维纳提出最优线性滤波,称为维纳滤波。这是在信号和干扰都表示为有理谱密度的情况下,找出最优滤波器,使得实际输出与希望输出之间的均方误差最小。维纳滤波问题的关键是导出维纳-霍夫方程,解这一积分方程可得最优滤波器的脉冲过渡函数,从脉冲过渡函数可得滤波器的传递函数。通常,解维纳-霍夫积分方程是很困难的,即使对少数情况能得到解析解,但在工程上往往难以实现。特别对于非平稳过程,维纳滤波问题变得更为复杂。 在1960年左右,卡尔曼提出了在数学结构上比较简单的最优线性滤波方法,实质上这是一种数据处理方法。维纳滤波属于整段滤波,即把整个一段时间内所获得的测量数据存储起来,然后同时处理全部数据,估计出系统状态。卡尔曼滤波是递推滤波,由递推方程随时间给出新的状态估计。因此对计算机来说,卡尔曼滤波的计算量和存储量大为减少,从而比较容易满足实时计算的要求。因而卡尔曼滤波在工程实践中迅速得到广泛应用。
  1. 2013/10/22
  2. 人气(6891)
  3. 星级(6)
  4. 评论(0)
北京三维力控科技有限公司--后台组件--07截屏组件
用户可设定手动、定时截取全屏、指定区域的画面,按照定义好的文件名生成扩展名是jpg的图片文件,存储到指定目录下。该视频向大家展示力控科技全新工业监控组态软件ForceControl V7.0 截屏组件的基本功能与使用。
  1. 2013/9/27
  2. 人气(7721)
  3. 星级(10)
  4. 评论(0)
第十章:最优线性预测与滤波的基本方法(3)
最优线性预测与滤波的基本方程 12.1 维纳滤波 12.2 卡尔曼滤波问题的提法 12.3 离散系统卡尔曼最优预测基本方程的推导 12.4 离散系统卡尔曼最优滤波基本方程的推导 12.5 连续系统卡尔曼滤波基本方程的推导 12.6 系统噪声与观测噪声相关的卡尔曼滤波 12.7 具有输入信号的卡尔曼滤波 12.8 有色噪声情况下的卡尔曼滤波 12.9 滤波的稳定性概念和滤波的发散问题 12.10 卡尔曼滤波应用实例 在四十年代初,维纳提出最优线性滤波,称为维纳滤波。这是在信号和干扰都表示为有理谱密度的情况下,找出最优滤波器,使得实际输出与希望输出之间的均方误差最小。维纳滤波问题的关键是导出维纳-霍夫方程,解这一积分方程可得最优滤波器的脉冲过渡函数,从脉冲过渡函数可得滤波器的传递函数。通常,解维纳-霍夫积分方程是很困难的,即使对少数情况能得到解析解,但在工程上往往难以实现。特别对于非平稳过程,维纳滤波问题变得更为复杂。 在1960年左右,卡尔曼提出了在数学结构上比较简单的最优线性滤波方法,实质上这是一种数据处理方法。维纳滤波属于整段滤波,即把整个一段时间内所获得的测量数据存储起来,然后同时处理全部数据,估计出系统状态。卡尔曼滤波是递推滤波,由递推方程随时间给出新的状态估计。因此对计算机来说,卡尔曼滤波的计算量和存储量大为减少,从而比较容易满足实时计算的要求。因而卡尔曼滤波在工程实践中迅速得到广泛应用。
  1. 2013/9/24
  2. 人气(15879)
  3. 星级(10)
  4. 评论(0)
总数:188 | 当前第7/19页 首页 上一页 1 2 3 4 5 6 7 8 9 10 下一页 尾页